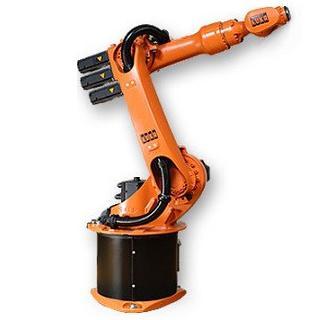
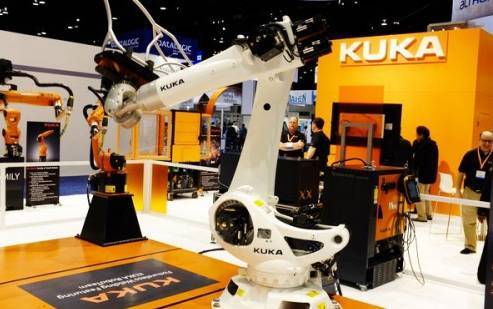
工业机器人自动化手臂 驱动现代工业的核心引擎
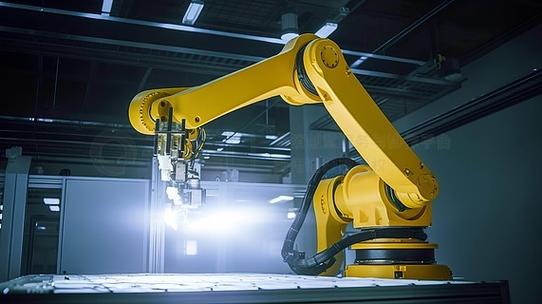
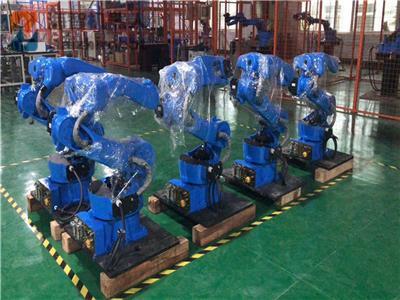
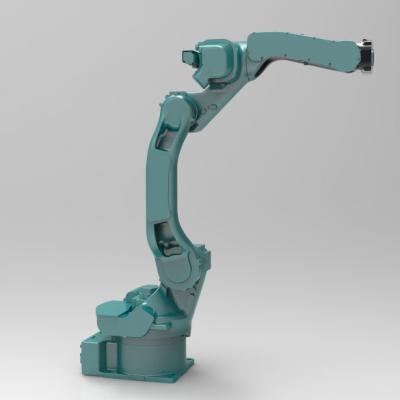
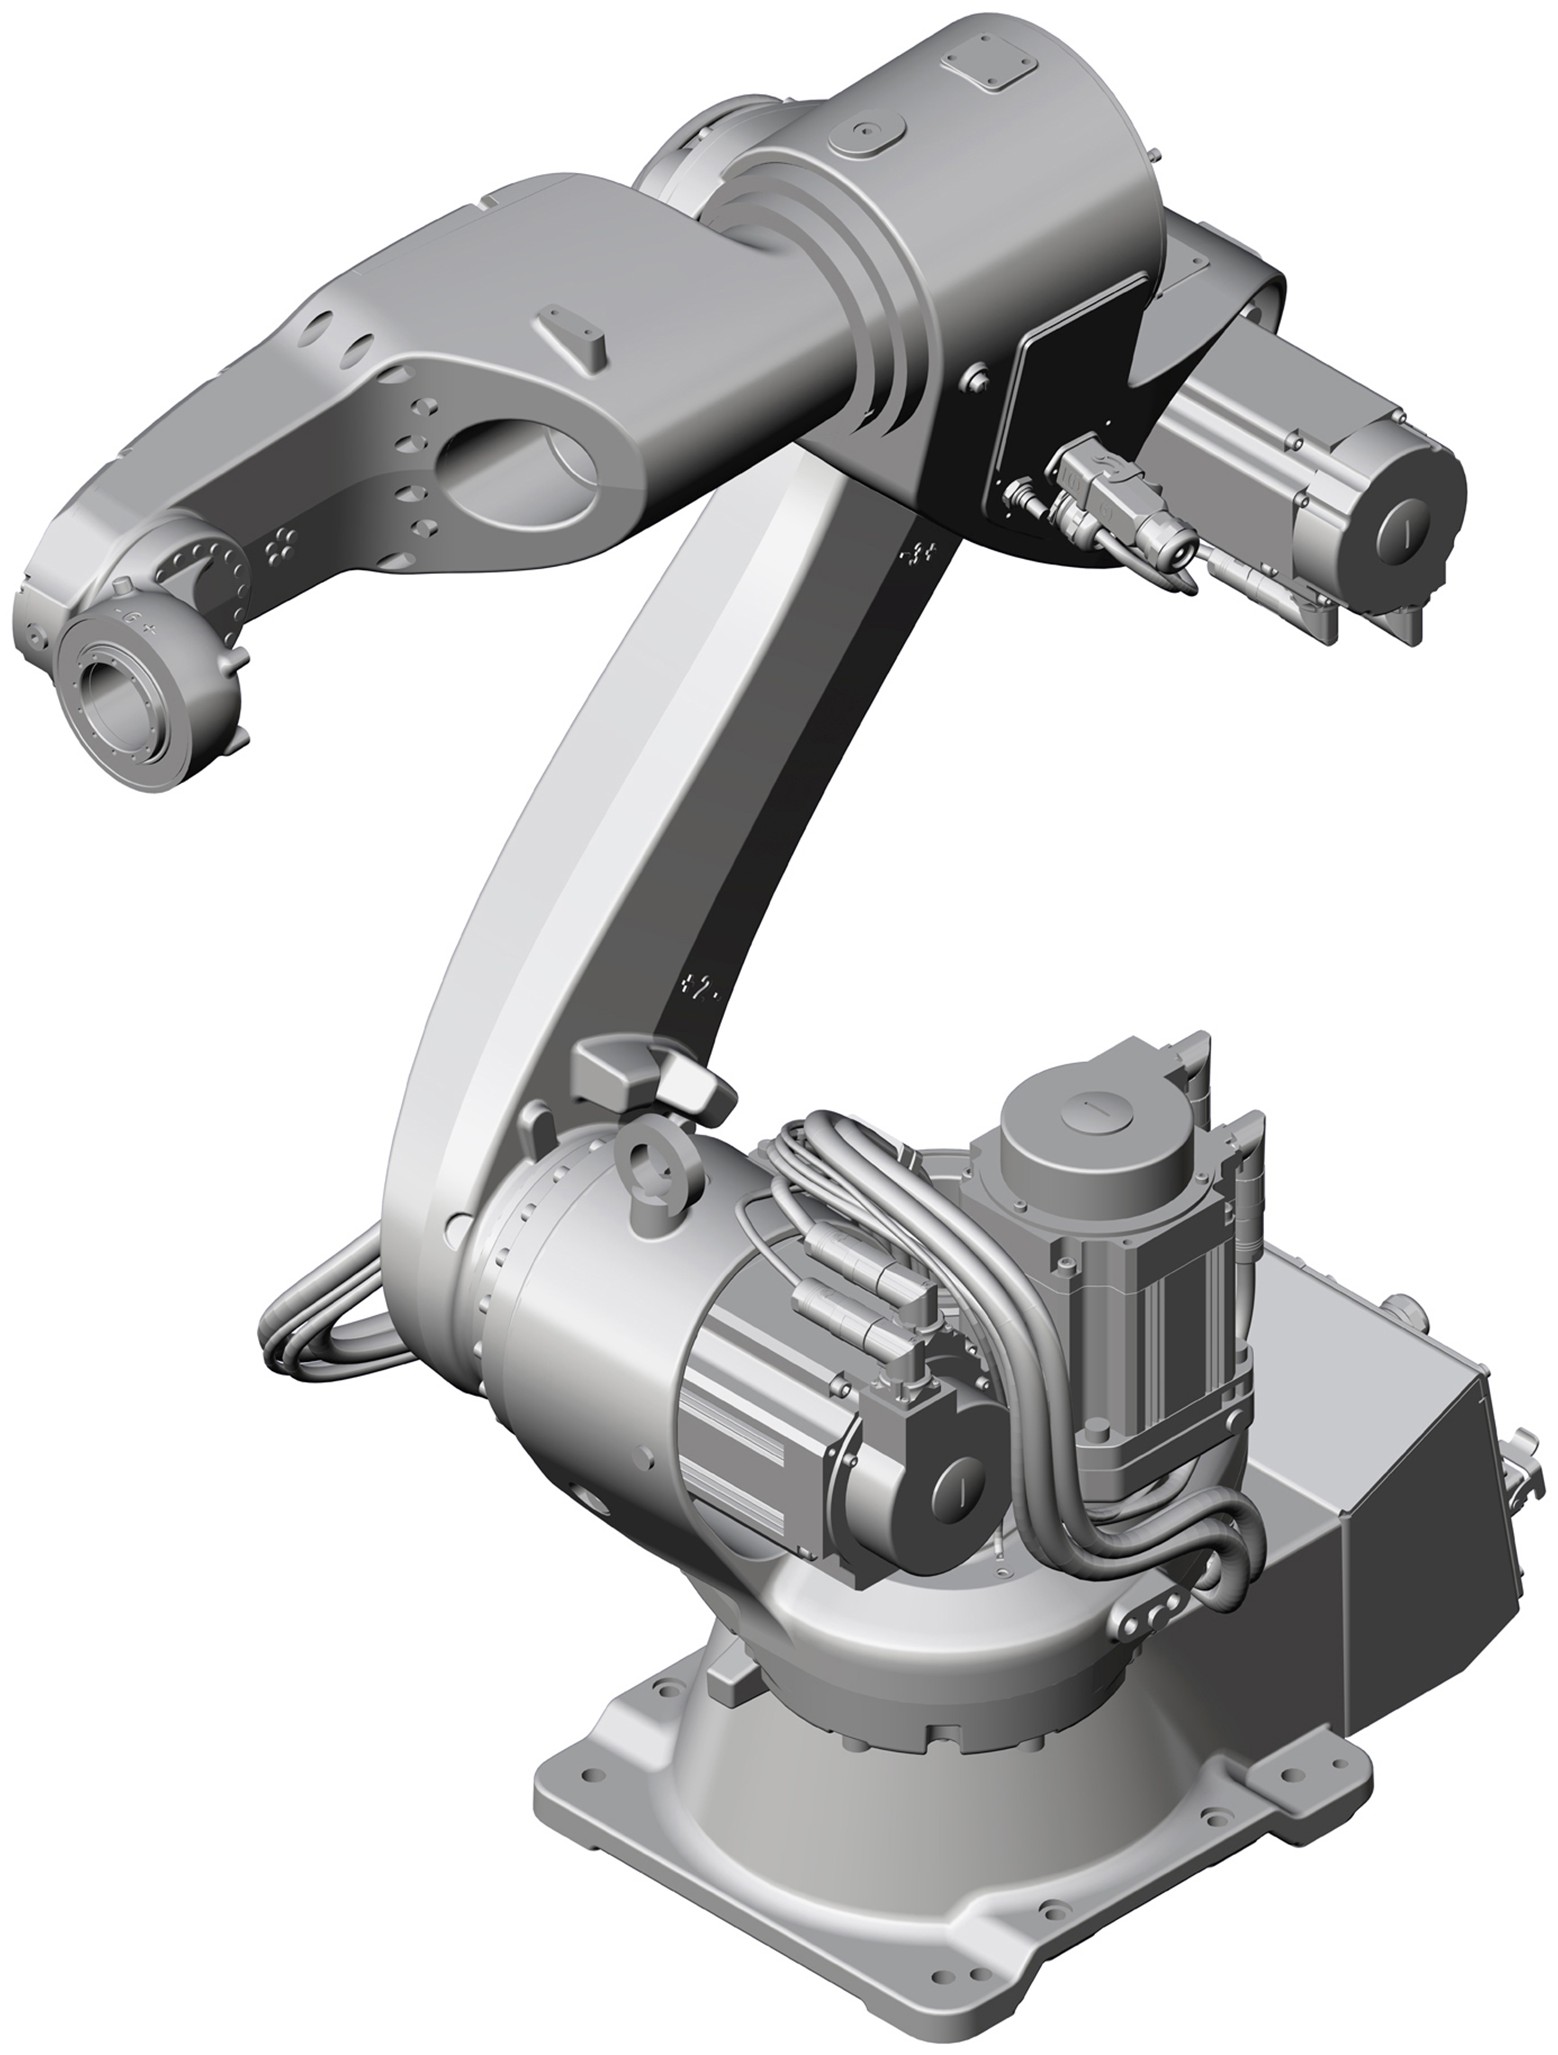
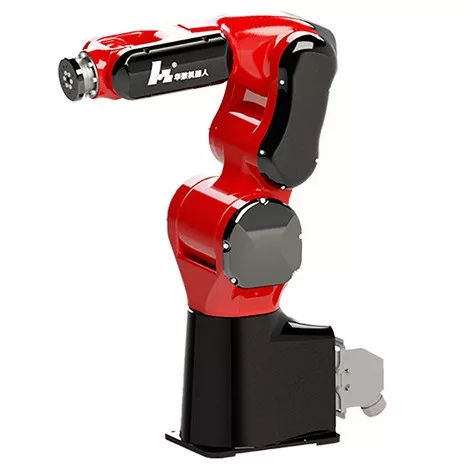
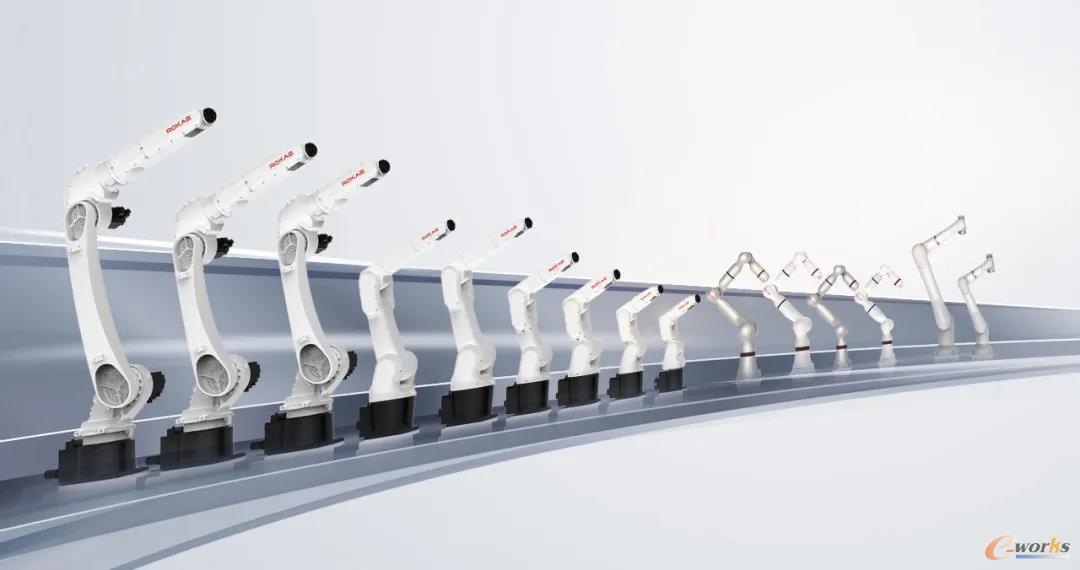
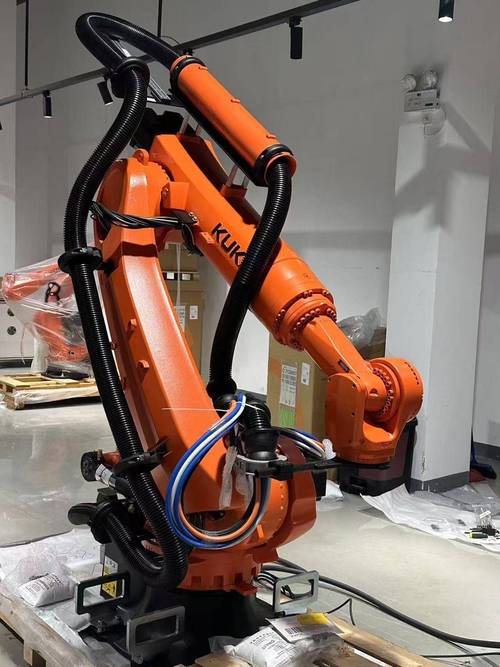
在工业4.0和智能制造浪潮的推动下,工业机器人自动化手臂已从高精尖的实验室产物演变为现代工厂不可或缺的核心装备。作为一种集机械工程、电子技术、计算机控制与人工智能于一体的先进自动化装置,工业机器人手臂正以前所未有的方式重塑着制造业的面貌。\n\n### 一、 工业机器人手臂的构成与工作原理\n\n工业机器人自动化手臂通常模拟人类手臂的结构与功能,由执行机构、驱动系统、控制系统和感知系统四大部分组成。\n\n1. 执行机构:包括手部(末端执行器,如夹爪、焊枪、吸盘)、腕部、臂部和立柱,负责直接完成各种作业任务。\n2. 驱动系统:如同肌肉与关节,为各运动部件提供动力,常见的有电动、液压、气动三种驱动方式。电动驱动因其精度高、易于控制而成为主流。\n3. 控制系统:是机器人的“大脑”,通过高性能微处理器和专用控制算法,对机械臂的运动位置、速度、加速度进行精确规划与实时控制。\n4. 感知系统:通过视觉传感器、力觉传感器、编码器等,赋予机器人“看”、“触”和“感觉”的能力,使其能适应复杂环境和完成精细作业,实现闭环反馈控制的基础上实现智能判断和决策正在日益加强。\n\n其工作原理基于示教编程或离线编程。操作人员通过示教器引导机械臂完成一次标准动作轨迹,控制系统记录并存储数据,之后机器人即可自动重复该组动作。随着技术发展,基于CAD模型的离线编程、视觉引导下的自主规划正成为趋势。\n\n### 二、 主要技术特点与优势\n\n工业机器人自动化手臂的普及得益于其显著的技术优势:\n\n- 高精度与一致性:重复定位精度可达±0.02mm至±0.1mm,保证产品质量的高度一致,远超人工水准。\n- 高可靠性与耐久性:可在高危、恶劣环境下24小时连续作业,故障率低,使用寿命可达十年以上,显著降低长期人力成本和安全风险。\n- 高柔性与通用性:通过更换不同的末端执行器和调整程序,同一台机器人可应用于焊接、喷涂、搬运、装配、码垛等多种工艺,适合多品种、变批量的柔性生产。\n- 改善工作条件:将工人从单调重复、有毒有害、体力繁重的岗位上解放出来,转岗至设备维护、程序管理、质量监控等高价值岗位。\n\n### 三、 典型应用场景与形态\n\n根据结构形态,工业机械臂通常分为多关节型(最主要形态)、直角坐标型(适用于大工作空间直线的精密作业)、SCARA型(适用于平面高速取放)以及并联(Delta)型等。它们在以下核心场景发挥着关键作用:\n\n1. 焊接与切割:点焊机器人通常因集中受力实现工件的预装配,弧焊则对运动轨迹和工作节拍提出严谨要求。得益于对其复杂性迅速响应的技术进步,智能化的自动化手臂成为当今市场新车产能提升最快的关键结构(焊装车间)。汽车行业是当前激光、等离子高端机器人应用的密集产业。工业与工程机械、造船、建筑的企业依赖全面自动化道路,由于机器部件的统一化使多层视角大幅减少(到按预算或功能等级规划并采用带范围保证中界构造软件,提升资产流动性更)成功取决于降低时间和转化(按原规范自洽)。激光焊接也从2D朝向立体,重视光束在可控范围内按层级工艺、一次成功焊接作业,维护修复减少停工从而开始新一轮轻备更新生态。\n\n2. 装配与检测领域:
最新产品