工业机器人TP示教器在线编程与离线编程的区别
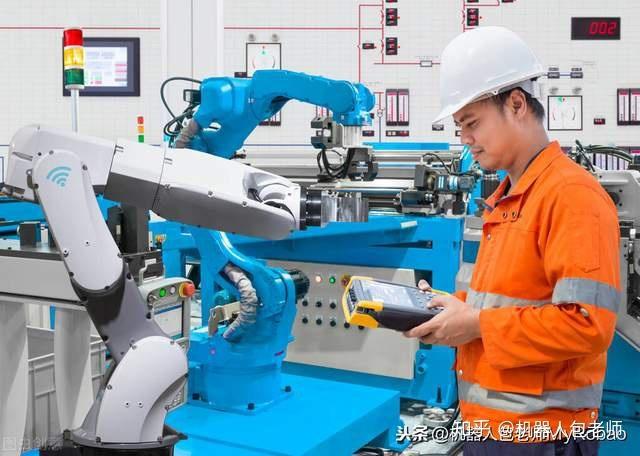
在工业机器人编程领域,TP示教器在线编程与离线编程是两种主要的编程方式,它们在操作方式、应用场景和优缺点上存在显著差异。理解这些区别对于选择合适的编程策略至关重要。
一、在线编程(使用TP示教器)
在线编程是指操作者手持示教器(Teach Pendant,TP)在机器人现场直接进行编程。编程过程中,操作者通过示教器控制机器人运动到目标位置,并记录点位、指令和逻辑。这种方式通常用于点位示教和简单的轨迹编程,如点焊、搬运、码垛等应用。
优点:
- 直观易用:所见即所得,操作者可以实时观察机器人动作,便于调整。
- 无需模型:不需要事先建立机器人或工件的三维模型,适合简单任务。
- 快速部署:对于简单编程任务,可以快速完成并验证。
缺点:
- 占用生产时间:编程时机器人无法进行生产,影响效率。
- 安全性风险:操作者需在现场,可能存在碰撞或误操作风险。
- 复杂性限制:对于复杂轨迹和逻辑,编程效率低且难以优化。
二、离线编程
离线编程是指使用计算机软件(如RoboDK、RobotStudio等)在虚拟环境中建立机器人工作站模型,进行编程和仿真,生成程序后下载到机器人控制器。这种方式适用于复杂轨迹、多机器人协同和需要优化节拍的应用,如弧焊、喷涂、打磨等。
优点:
- 不占用生产时间:编程在虚拟环境中进行,机器人可继续生产。
- 安全性高:无需现场操作,减少风险。
- 复杂任务优化:可通过仿真优化轨迹、避免碰撞、缩短节拍。
缺点:
- 需要精确模型:模型误差会导致程序与实际不符,需校准。
- 初始投入大:需要软件和培训成本,且建模耗时。
- 需现场校准:生成的程序需在现场进行微调,无法完全替代在线编程。
三、主要区别
1. 编程环境:在线编程在现场通过示教器进行;离线编程在虚拟环境中通过计算机软件进行。
2. 实时性:在线编程实时控制机器人;离线编程基于模型仿真。
3. 生产影响:在线编程占用机器人;离线编程不占用。
4. 复杂度处理:在线编程适合简单任务;离线编程适合复杂任务。
5. 安全性:离线编程更安全。
6. 成本与效率:离线编程初始成本高但长期效率高;在线编程初始成本低但长期可能影响生产。
四、应用建议
对于简单、重复性高的任务(如码垛、搬运),在线编程更直接高效。对于复杂轨迹、高精度或需优化的任务(如焊接、喷涂),离线编程更具优势。实际应用中,两者常结合使用:离线编程生成主程序,在线编程进行现场微调。
在线编程与离线编程互补,选择取决于任务需求、生产条件和资源投入。随着软件技术的发展,离线编程的精度和易用性不断提升,应用范围日益扩大。
最新产品
工业机器人操作员 发展现状、拿证前景与考证建议
上海坤地机电科技 工业机器人领域的创新驱动者
炫酷吸睛!2018世界机器人大会第三弹 工业机器人亮点抢先看
全球化野心与本土化决心的交响 宝沃BX7 TS、2018款BX5上市及工业机器人战略透视
自主品牌引领工业机器人高性能产品研发 重载、焊接、喷涂与移动操作的突破之路
{“title”: “人-关节型机器人批发采购指南 型号、价格与厂家直供全解析”, “content”: “\n在当前制造业智能化升级的浪潮中,人-关节型机器人(Articulated Robot)作为工业自动化产线上的核心设备,凭借其高灵活性、大工作空间和通用性强的特点,被广泛应用于焊接、搬运、码垛、喷涂、装配等场景。对于有批量采购需求的企业而言,如何在1688等工业品平台上找到合适的型号、了解批发价格区间并实现厂家直销采购,是控制成本、保障生产的关键。\n\n一、人-关节型机器人的主流型号分类\n\n
焊接机器人如何提升卡车车身焊接质量与效率
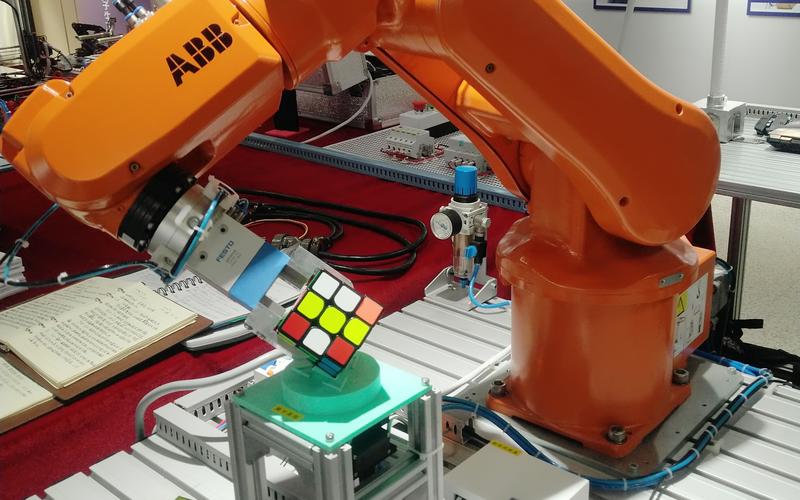
工业机器人如何玩转三阶魔方 从视觉识别到精准旋转的工程实现
东莞喷涂机器人厂家新力光 专业工业机器人制造商赋能智造升级
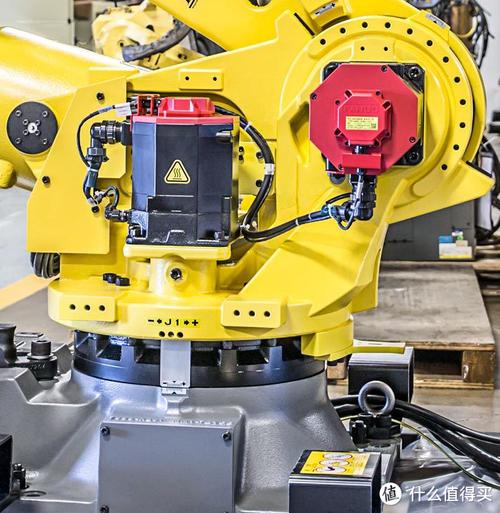
开箱即用的工业巨兽 FANUC R-2000iC 机器人模型深度开箱评测