智焊未来 AI赋能工业焊接机器人的技术跃迁与产业变革
引言
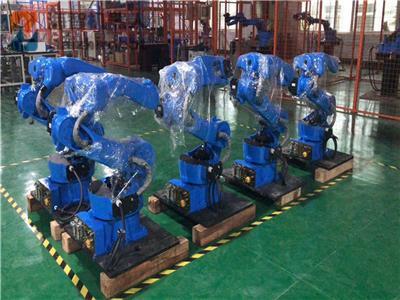
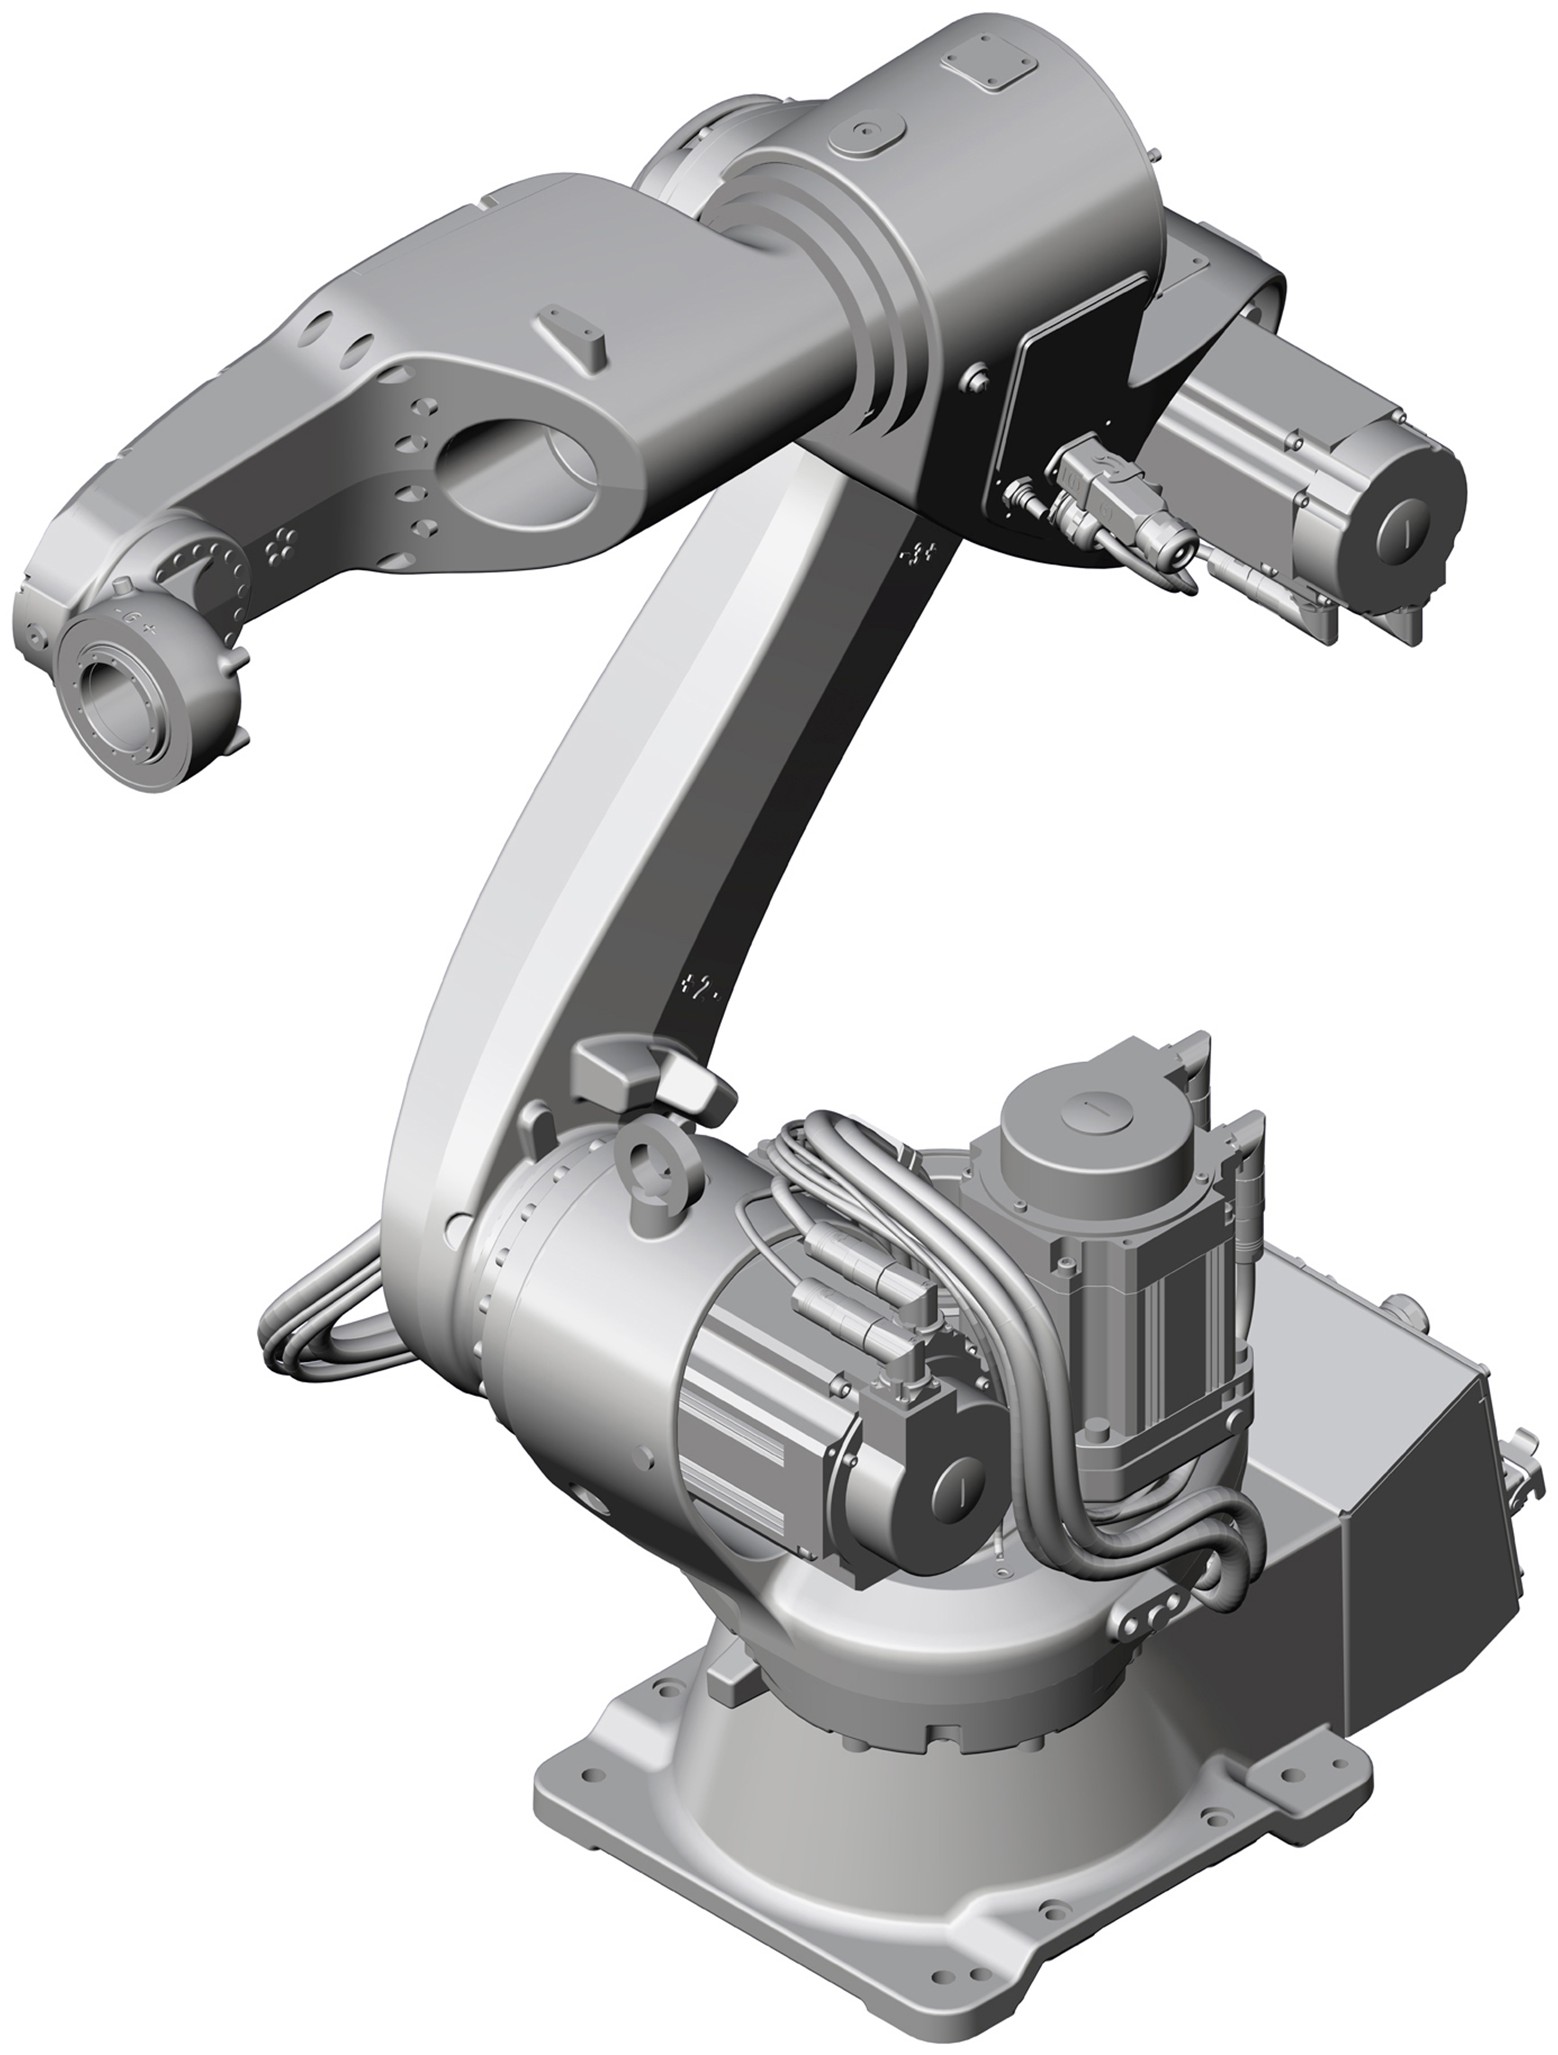
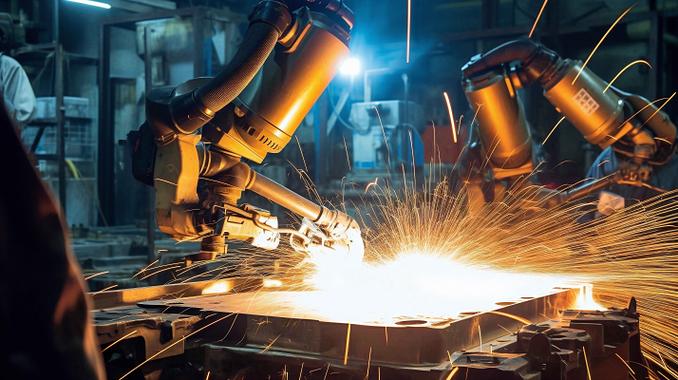
焊接,作为制造业的“缝纫针”,托举着从汽车车身到船舶舰艇、从工程机械到航空航天几乎所有重工业产品的结构强度与服役寿命。长期以来,工业焊接机器人以高重复精度和稳定节拍支撑着规模化生产,但它们本质上是“示教-再现”的执行工具,缺乏对外界变化的感知与判断。当人工智能尤其是深度学习和机器视觉技术走向工业现场,焊接机器人正在从“自动化手臂”进化为“会看、会想、会调”的智能体。这一进程不仅关乎单台设备的能力升级,更折射出制造业智能化转型的深层逻辑。
一、传统焊接机器人的刚性困境
传统工业焊接机器人依赖离线编程与人工示教,工作前提是工件位置、坡口形状、装配间隙保持高度一致。在船舶中小组立、钢结构非标件、大型铸件修复等场景中,这种刚性暴露无遗:工件热变形导致实际焊缝偏离示教路径几毫米至十几毫米;装配公差带来的间隙波动使固定焊接参数要么焊穿要么未熔透;而对多品种小批量生产,每次换型都需要重新示教,停机成本甚至超过焊接本身。这些痛点指向同一个根源——机器人缺乏自主获取和处理焊接过程信息的闭环能力。
二、AI重塑焊接作业的三个关键维度
1. 焊缝跟踪与主动柔顺控制:跟得上、才能焊得好
机器视觉(2D/3D相机、结构光激光轮廓传感)与深度学习算法结合,实时识别V型、角接、搭接等不同接头形态及坡口间隙变化。基于循环神经网络或视觉-力矩特征融合的学习模型,控制器可在3c==cm级偏差下动态生成运动调整轨迹并修正起弧/收弧位置,兼具“精度补偿”与“柔顺贴合”的双重目标,能覆盖对接错边、拼接间隙不确定等复杂现实工况。
2. 焊接参数自适应决策:“行云流水”而不是套用固定手册
工艺参数(电流、电压、焊接速度、摆幅、保护气流量)与接头、板厚、材料之间存在高度非线性的耦合关系。成熟AI系统的做法的是:以大量含开窍、焊穿、气孔缺陷的标注焊弧数据驯化工艺模型,在电极传感检测信号的基础上预测关键工艺门槛,并结合规则引擎输出定“组规矩+微调阈值+热量扩散模型约束”的形成模态方案。这一模块可在相同生产率约束下减少对老帮人经验依赖;在铝/不锈钢/高强钢薄板的一次合格线上,近曲适应系统据实际采集数据可具备冗余调控闭环。
三类产业场景的升级借鉴 ——应用不能越挖也需方法
最新产品